ใช้โซ่ยืดหยุ่นความแข็งแรงสูงเป็นตัวกลางขนส่ง
แนวตรง โค้ง และไต่ลาดในแพลตฟอร์มเดียว — ขนส่งเสถียร รัศมีเลี้ยวเล็ก เสียงต่ำ สึกหรอต่ำ ทำความสะอาดและบำรุงรักษาง่าย
การลำเลียงแบบยืดหยุ่น · BFRXL series
มุมฉาก 90° เดียว แขนงตรงสองช่วง มอเตอร์เดียวต่อแขนง
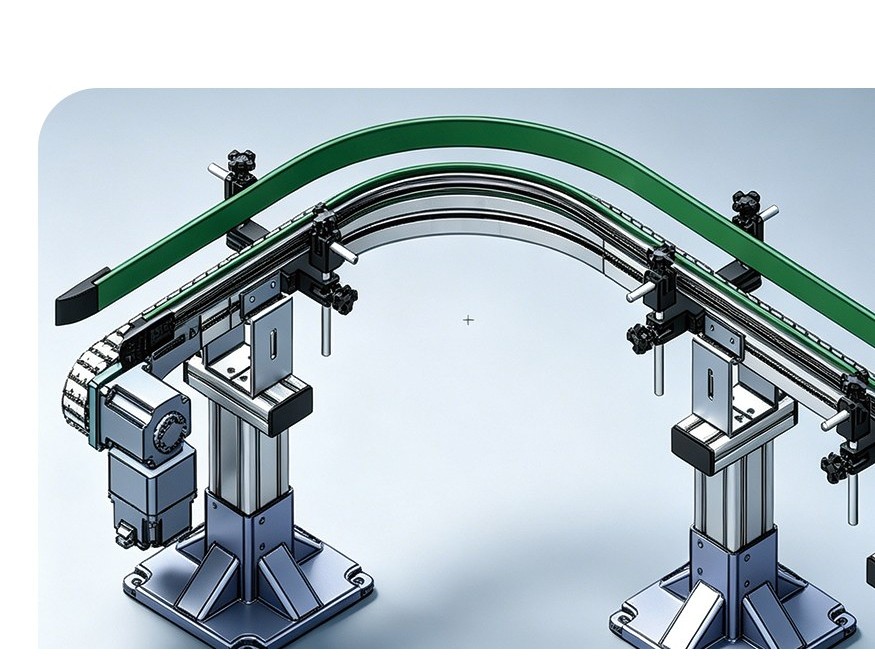
BFRXL LX นำผลิตภัณฑ์อ้อมมุมเดียว: ช่วง L1 และช่วง L2 แต่ละช่วงมีมอเตอร์ของตัวเอง (A1/A2 และ B1/B2) และชุดขาของตัวเอง (1ZN/2ZN) มุมโค้ง 30°, 45°, 60° หรือ 90° พร้อมรัศมีกึ่งกลาง 300 ถึง 1,000 mm ช่วยให้ไลน์เดินตามผังอาคาร ไม่ใช่อาคารต้องเดินตามไลน์
แนวตรง โค้ง และไต่ลาดในแพลตฟอร์มเดียว — ขนส่งเสถียร รัศมีเลี้ยวเล็ก เสียงต่ำ สึกหรอต่ำ ทำความสะอาดและบำรุงรักษาง่าย
โซ่บน POM สีขาวพร้อมเข็มเหล็กกล้าไร้สนิมออสเทนนิติกแบบรีดเย็น อุณหภูมิใช้งาน −40 °C ถึง +90 °C ระดับความสะอาด Class 100,000
ตัวเลือกมาตรฐานสำหรับไลน์นมเปรียบเทียบเครื่องดื่มที่บรรจุกล่อง เคมีภัณฑ์ใช้ในชีวิตประจำวัน เภสัชกรรม ลูกปืน สิ่งทอ และชิ้นส่วนยานยนต์
โปรไฟล์ 40H มาตรฐาน + รางกัน POM ปรับได้ ±50 mm ในแนวตั้งและแนวนอน (อ็อพชันสั่งซื้อ Y/N)
ชีตการเลือกทางวิศวกรรมพร้อมมิติจริง ตัวเลือก และรหัสการสั่งซื้อ
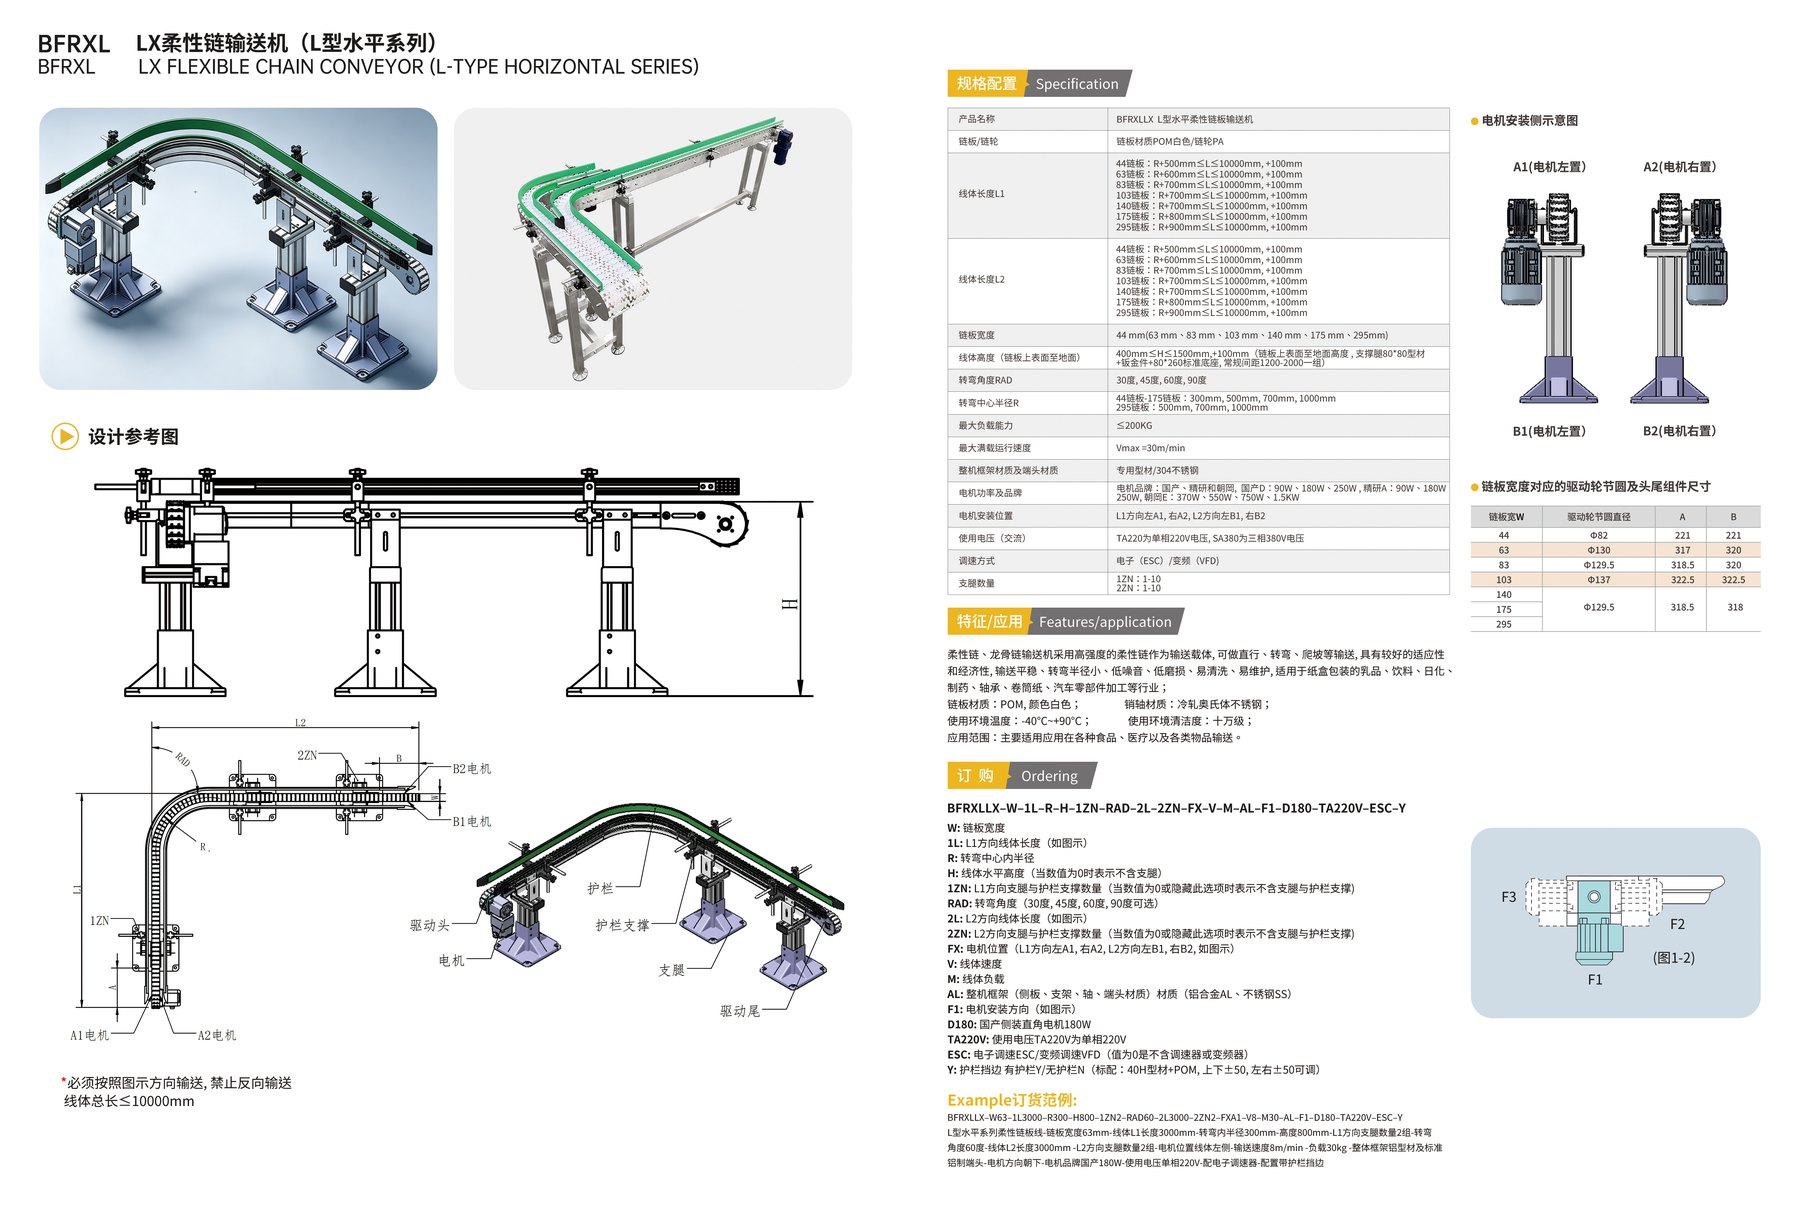
สเปกชีตจัดทำเป็นภาษาอังกฤษ
โมดูลทุกชิ้นส่งมอบพร้อมรหัสสั่งซื้อที่ไม่ซ้ำ — ไวยากรณ์เดียวกันทั้งแปดตระกูล
BFRXLX-W63-1L3000-R300-H800-1ZN2-2L3000-2ZN2-FXA1-V8-M30-AL-F1-D180-TA220V-ESC-Y | ตัวอย่างการสั่งซื้อฉบับสมบูรณ์สำหรับรุ่นนี้ |
|---|---|
W | ความกว้างโซ่บน |
L / 1L / 2L / 3L / 4L | ความยาวสายพานต่อช่วง (ตามแบบ) |
R | รัศมีเลี้ยว (จุดกึ่งกลาง) |
RAD / 1RAD / 2RAD | มุมเลี้ยวต่อจุดโค้ง: 30°, 45°, 60°, 90° (หรือจานหมุน 180°) |
H | ความสูงสายพาน (ค่า 0 = ไม่มีขา) |
ZN / 1ZN–4ZN | ขา + ที่ยึดรางกันต่อช่วง (0 หรือซ่อนอยู่ = ไม่มี) |
FX | ตำแหน่งมอเตอร์ (เช่น A1 ซ้าย / A2 ขวา ตามแบบ) |
V | ความเร็วสายพาน |
M | น้ำหนักบรรทุกสายพาน |
AL | วัสดุโครงเครื่อง: อะลูมิเนียม AL / สแตนเลส SS (แผ่นข้าง แผ่นยึด เพลา ปลายเครื่อง) |
F1 | ทิศทางการติดตั้งมอเตอร์ (ตามแบบ) |
D180 | เกียร์มอเตอร์แนวนอนฉากตรงภายในประเทศ 180 W |
TA220V | แรงดันไฟฟ้าจ่าย: เฟสเดียว 220 V |
ESC | ควบคุมความเร็วแบบอิเล็กทรอนิกส์ ESC / อินเวอร์เตอร์ VFD (0 = ไม่มีตัวควบคุม) |
Y | รางกัน: มี Y / ไม่มี N (โปรไฟล์ 40H มาตรฐาน + POM ปรับได้ ±50 mm) |
แนบแบบวาดหรือสเปกสั้น ๆ — วิศวกรของเราจะตอบกลับภายใน 72 ชั่วโมง พร้อมข้อเสนอผังการวางระบบและราคาเบื้องต้น